Nid oes angen gwybodaeth electroneg uwch i brofi servos. Mae meistroli ychydig o ddulliau syml ac ymarferol yn caniatáu ichi asesu eu perfformiad yn gyflym.
Pam Profi Servos?
Mae servos yn cynnwys moduron, setiau gêr, potentiomedrau, a chylchedau rheoli. Gall problem yn unrhyw un o'r cydrannau hyn achosi i'r servo gamweithio. Er enghraifft, gallai cymalau robot jamio'n sydyn, neu gallai car a reolir o bell ddod yn anymatebol; mewn llawer o achosion, mae hyn yn cael ei achosi gan gamweithrediad servo. Mae profi ymlaen llaw yn atal problemau rhag cael eu darganfod hanner ffordd drwy brosiect, gan arbed amser ac ymdrech sylweddol.
Mae profi yn eich helpu i ddeall perfformiad gwirioneddol y servo. Gall rhai servos droi, ond efallai y bydd ganddynt broblemau posibl fel trorym annigonol, canoli anghywir, neu sŵn gormodol. Gyda phrofion systematig, gallwch ddewis servos perfformiad uchel ar gyfer prosiectau hanfodol a defnyddio rhai llai pwerus ar gyfer senarios llai heriol, gan wneud y defnydd mwyaf o adnoddau.
Sut i Brofi Modur Servo gyda Multimedr
Mae multimedr yn offeryn effeithiol ar gyfer profi cyfanrwydd cylchedwaith modur servo. Gosodwch y multimedr i'r gosodiad gwrthiant a mesurwch y gwrthiant rhwng terfynell cyflenwad pŵer y modur servo a'r ddaear. Fel arfer, dylai'r gwrthiant hwn fod rhwng cannoedd a miloedd o ohms. Os yw'r gwrthiant yn sero neu'n anfeidraidd, mae tebygolrwydd uchel bod y gylchedwaith mewnol wedi'i gylched fer neu wedi'i gylched agored.
Nesaf, mesurwch y gwrthiant rhwng y llinell signal a'r ddaear. Mae'r gwrthiant hwn fel arfer yn eithaf uchel pan fydd y pŵer i ffwrdd. Os canfyddir cylched fer, mae'n dangos y gallai'r sglodion rheoli fod wedi'i ddifrodi. Er na all multimedr efelychu cyflwr gweithredu'r modur servo yn berffaith, gall ddileu namau cylched difrifol yn gyflym, yn enwedig pan fydd gennych swp o servos sydd angen eu sgrinio'n gychwynnol. Mae'r dull hwn yn hynod effeithlon.
Beth i'w Dalu i Sylw Yn ystod Profi Dim Llwyth Servo
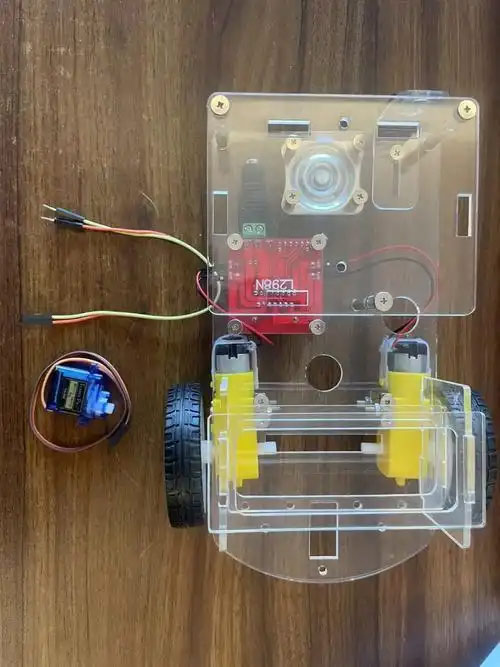
Cynhelir prawf dim llwyth pan nad yw'r servo wedi'i gysylltu ag unrhyw lwyth. Ar ôl i'r pŵer fod ymlaen, anfonwch signalau rheoli'n raddol i'r servo ac arsylwch a yw'n cylchdroi'n llyfn. Dylai servo iach gylchdroi'n llyfn heb unrhyw jamio na sŵn annormal, a dylai allu stopio'n gywir yn y safle dynodedig.
Rhowch sylw arbennig i gywirdeb dychweliad y servo i'r canol. Symudwch y servo o'i safle eithaf chwith i'w safle eithaf dde, ac yna rhowch orchymyn i'w ddychwelyd i'r pwynt canol. Gwiriwch a all ddychwelyd yn gywir i'r un safle bob tro. Os oes gwall sylweddol wrth ddychwelyd i'r canol, mae'n debygol iawn bod y potentiometer mewnol wedi treulio neu fod adlach y gêr yn rhy fawr. Nid yw servo o'r fath yn addas ar gyfer cymwysiadau sydd angen lleoli manwl gywir.
Y Dull Cywir ar gyfer Profi Llwyth Servo
Gellir gwerthuso perfformiad y servo mewn gweithrediad gwirioneddol trwy brofi llwyth. Gallwch binsio'r ddisg servo yn ysgafn â'ch bysedd i deimlo'r grym ar siafft allbwn y servo. Dylai servo sy'n gweithredu'n iawn allu gwrthsefyll gwrthiant cymedrol a chynnal ei safle. Os yw hyd yn oed grym bach yn achosi i'r servo golli ei safle neu roi'r gorau i gylchdroi, mae'n dynodi trorym annigonol.
Dull mwy proffesiynol yw defnyddio graddfa sbring neu ddyfais braich lifer ar gyfer profion meintiol. Cofnodwch y trorym dal mwyaf ar gyfer y servo o dan amodau foltedd amrywiol a'i gymharu â'r gwerth enwol. Yn ystod y profion, byddwch yn ofalus i beidio â gadael i'r servo aros yn llonydd am gyfnodau hir, gan y gallai cerrynt gormodol niweidio'r modur neu gylchedwaith y gyriant.
Beth mae synau a dirgryniadau annormal mewn servo yn ei ddangos?
Mae larymau sy'n dynodi problemau mewnol mewn moduron servo yn aml yn dod gyda synau anarferol o uchel. Mae gerau sydd wedi'u difrodi neu wrthrychau tramor yn sownd ynddynt fel arfer yn cynhyrchu sŵn "clicio" clir, tra gall gormod o bŵer i'r modur neu stripio gerau achosi sŵn hymian tawel. Mae cysylltiadau potentiometer gwael neu gylchedwaith rheoli ansefydlog yn aml yn dynodi sŵn dirgryniad parhaus.
Mae jitter yn ffenomen sy'n peri pryder arbennig. Os yw pen y servo yn osgiliadu'n barhaus o fewn ystod fach, gall ddangos anghydweddiad mewn paramedrau PID neu nam yn y system adborth. Yn yr achos hwn, hyd yn oed os gall y servo gylchdroi, ni fydd yn gweithredu'n sefydlog mewn cymwysiadau ymarferol, yn enwedig ar gyfer prosiectau roboteg manwl gywir neu gimbalau camera. Mae angen ailosod neu atgyweirio servos o'r fath.
Rhagofalon Diogelwch ar gyfer Profi Modur Servo
Wrth brofi servos, gwiriwch bob amser fod polaredd y cyflenwad pŵer wedi'i gysylltu'n gywir ac nad oes cysylltiad gwrthdro. Gall hyd yn oed gwrthdroad un eiliad o'r cyflenwad pŵer achosi niwed parhaol i'r sglodion rheoli modur servo. Wrth ddefnyddio cyflenwad pŵer addasadwy, dechreuwch gyda foltedd isel a'i gynyddu'n raddol i atal foltedd uchel sydyn rhag niweidio'r cydrannau electronig cain.
Yn ystod y profion, rhowch sylw manwl i dymheredd y servo. Mae tymheredd ychydig yn gynnes yn normal; fodd bynnag, os bydd y servo yn mynd yn hynod o boeth i'w gyffwrdd o fewn cyfnod byr, datgysylltwch y pŵer ar unwaith a'i archwilio. Mae'r sefyllfa hon yn debygol iawn oherwydd cylched fer yn y coil mewnol neu wrthwynebiad mecanyddol gormodol sy'n achosi gor-gerrynt. Ar gyfer profion estynedig, argymhellir defnyddio modd gweithredu ysbeidiol i ganiatáu digon o amser oeri i'r servo, a thrwy hynny ymestyn ei oes.
Amser postio: Tach-15-2025