Dechreuodd DSPOWER yn 2012, ac mae'n canolbwyntio ar ymchwil a datblygu gweithgynhyrchu addysg robot servo, robot servo deallus a servo Blociau Adeiladu.
Wrth ddylunio robotiaid neu ddyfeisiau clyfar, mae cywirdeb onglog moduron servo yn aml yn baramedr sy'n hawdd ei anwybyddu ond yn hanfodol. Efallai eich bod wedi dod ar draws sefyllfaoedd lle mae'r modur servo yn methu â chylchdroi i'w safle bwriadedig, neu lle mae'r safle a gyrhaeddwyd yn amrywio ychydig bob tro, gan achosi ansefydlogrwydd yn y system gyfan.
Mae hyn yn gyffredinol oherwydd nad ydych wedi rhoi sylw i werth cywirdeb onglog safonol y modur servo, a dim ond paramedrau sylfaenol fel trorym a chyflymder rydych wedi'u gwirio.
Beth yw Cywirdeb Ongwlaidd Modur Servo?
Mae cywirdeb onglog modur servo yn cyfeirio at y graddau o wyriad rhwng y safle cylchdro gwirioneddol a'r safle targed damcaniaethol ar ôl derbyn signal rheoli. Er enghraifft, gallai modur servo gyda chywirdeb ±1°, sy'n cylchdroi'n ddamcaniaethol i 90°, fod wedi'i leoli rhwng 89° a 91° mewn gwirionedd. Fel arfer, rhoddir y gwerth cywirdeb safonol hwn gan wneuthurwr y modur servo yn y manylebau technegol.
Mae'n un o'r dangosyddion craidd ar gyfer mesur perfformiad modur servo. Mae servos manwl gywir yn sicrhau symudiadau cywir ac ailadroddadwy eich offer, yn enwedig mewn senarios sy'n gofyn am reolaeth fanwl gywir, fel gafael braich robotig a lleoli gimbal camera.
Mae deall pwysigrwydd cywirdeb onglog, nad yw bob amser ar gael yn rhwydd, yn eich helpu i osgoi llawer o broblemau posibl yng nghyfnod cychwynnol hollbwysig prosiect. Gall serfos rhad ond cywirdeb isel achosi gwallau cronnus yn y system gyfan, gan effeithio yn y pen draw ar ei swyddogaeth gyffredinol ac arwain at sgîl-effeithiau andwyol.
Felly, wrth ddewis servo, rhaid i chi adolygu'r paramedrau sy'n gysylltiedig â chywirdeb yn y manylebau yn ofalus a blaenoriaethu cynhyrchion sy'n nodi eu safonau cywirdeb yn glir, yn hytrach na gwneud penderfyniadau yn seiliedig ar brofiad neu bris yn y gorffennol yn unig.
Pam mae Cywirdeb Onglog yn Hanfodol ar gyfer Prosiectau
Mae cywirdeb onglog yn pennu'n uniongyrchol pa mor ddibynadwy yw cyflawni tasgau gan offer. Er enghraifft,os ydych chi'n gweithio ar system olrhain awtomataidd, bydd cywirdeb servo gwael yn atal y camera rhag targedu'r targed yn gywir, gan leihau effeithiolrwydd olrhain yn sylweddol.Yn yr un modd, mewn awtomeiddio diwydiannol, gall servo isel achosi camweithrediadau braich robotig a hyd yn oed problemau cynhyrchu.
Mae cywirdeb annigonol nid yn unig yn effeithio ar berfformiad ond mae hefyd yn cynyddu amser a chostau sefydlu yn sylweddol oherwydd yr angen i galibro neu ailosod cydrannau dro ar ôl tro.
O safbwynt profiad y defnyddiwr, mae servos manwl gywir yn galluogi gweithrediad llyfnach a mwy proffesiynol y ddyfais. Er enghraifft, mewn robotiaid addysgol neu deganau clyfar, mae symudiadau manwl gywir yn gwella rhyngweithioldeb ac yn atal rhwystredigaeth defnyddwyr a achosir gan ddyfeisiau nad ydynt yn ymateb.
Felly, er y gall buddsoddi mewn servos manwl gywir ymddangos yn cynyddu costau cychwynnol, mae mewn gwirionedd yn gwella cyfraddau llwyddiant prosiectau a sefydlogrwydd hirdymor, gan ei wneud yn ddewis cost-effeithiol iawn.
Sut i Ddewis Servos Manwldeb Uchel
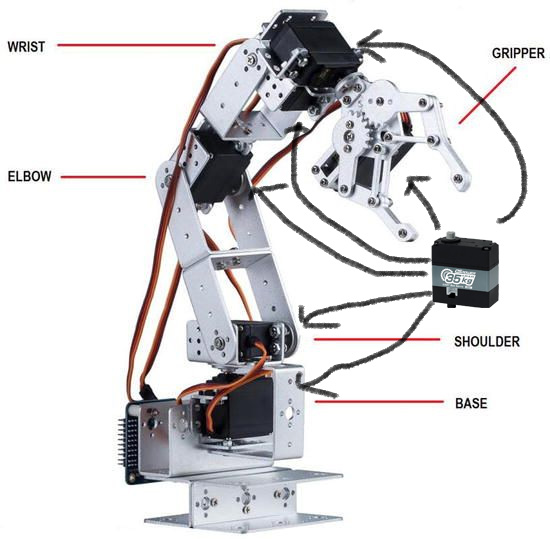
Wrth ddewis servo manwl gywir, y cam cyntaf yw gwirio manylebau'r cynnyrch a chwilio am werthoedd rhifiadol clir ar gyfer cywirdeb onglog, fel ±0.5° neu ±1°. Yn gyffredinol, mae servos digidol yn fwy cywir na servos analog oherwydd eu bod yn defnyddio microbroseswyr ar gyfer rheolaeth dolen gaeedig, gan ganiatáu ar gyfer addasiadau safle amser real.
Ar yr un pryd, rhowch sylw i'r math o servo; mae gan foduron di-frwsh neu foduron di-graidd fanteision yn aml o ran cywirdeb a hyd oes, tra bod moduron di-graidd yn cynnig manteision o ran amser gweithredu parhaus hirach a gwell gwasgariad gwres.
Ystyriwch y senario ymgeisio.Os oes angen ymateb cyflym a chywirdeb uchel ar eich prosiect, gallwch ddewis servo digidol sy'n cefnogi cyfradd adnewyddu uchel.; os yw eich cyllideb yn gyfyngedig ond nad yw'r gofynion cywirdeb yn uchel, efallai y bydd servo safonol yn ddigonol.
Yn ogystal, darllenwch adolygiadau defnyddwyr ac adroddiadau prawf i ddeall y perfformiad cywirdeb mewn defnydd gwirioneddol, gan osgoi penderfyniadau yn seiliedig ar baramedrau damcaniaethol yn unig. Cofiwch, mae servos manwl gywirdeb uchel fel arfer angen foltedd uwch a chefnogaeth protocol rheoli gwell, fel bysiau cyfresol TTL neu fysiau CAN.
Pa Ffactorau sy'n Effeithio ar Gywirdeb Servo?
Mae cywirdeb modur servo yn cael ei effeithio gan amrywiaeth o ffactorau, gan gynnwys strwythur mewnol ac amgylchedd allanol. Mae ffactorau mewnol yn bennaf yn cynnwys adlach gêr, math o fodur, a system adborth. Bydd servos â adlach gêr mawr yn profi hysteresis yn ystod cylchdro gwrthdro, gan arwain at ostyngiad mewn cywirdeb.
Fodd bynnag, mae servoau dolen gaeedig gydag amgodwyr yn defnyddio mecanweithiau adborth i leihau gwallau, a thrwy hynny wella cywirdeb. Mae ffactorau allanol yn cynnwys sefydlogrwydd foltedd y cyflenwad pŵer, ansawdd signal rheoli, ac amrywiadau llwyth.
Er enghraifft, gall amrywiadau foltedd achosi cyflymder cylchdroi servo anwastad yn hawdd, gan effeithio ar gywirdeb safleol. Gall sŵn yn y signal rheoli hefyd ymyrryd â dehongliad gorchymyn y servo. Ar ben hynny, gall llwyth gormodol neu osod amhriodol hefyd arwain at golli cywirdeb.
Felly,wrth ddefnyddio servos manwl gywirdeb uchel, mae'n hanfodol sicrhau cyflenwad pŵer sefydlog, signal glân, a strwythur mecanyddol wedi'i gynllunio'n dda i wneud y mwyaf o berfformiad.
Sut i Brofi a Graddnodi Cywirdeb Servo?
Gallwch ddefnyddio offer syml, felmesurydd ongl neu bwyntydd laser, i anfon signalau manwl gywir i'r rheolydd i brofi cywirdeb y servo.Cylchdrowch y servo ar onglau targed lluosog, fel 0°, 90°, a 180°, yna mesurwch y safle gwirioneddol a chyfrifwch y gwyriad.
Ailadroddwch y broses hon sawl gwaith a chymerwch y cyfartaledd i werthuso'r ailadroddadwyedd. Os yw'r gwyriad yn fawr, efallai y bydd angen calibradu. Mae llawer o servoau digidol yn cefnogi calibradu meddalwedd, sy'n gwneud iawn am wallau trwy addasu paramedrau rheoli.
Mae calibradu fel arfer yn cynnwys anfon gorchmynion calibradu neu ddefnyddio meddalwedd arbenigol. Er enghraifft, gallai microreolydd anfon signal PWM a chofnodi'r gwahaniaeth rhwng y safle gwirioneddol a'r gwerth damcaniaethol, yna ychwanegu gwrthbwyso at y cod i gywiro ar ei gyfer.
Gall profi a graddnodi rheolaidd ymestyn oes y servo a sicrhau gweithrediad sefydlog hirdymor. Ar gyfer cymwysiadau critigol, argymhellir cwblhau'r camau hyn cyn eu gosod er mwyn osgoi problemau yn ystod dadfygio diweddarach.
Cymwysiadau Cyffredin Servos Manwl Uchel
Defnyddir servos manwl gywir yn helaeth mewn meysydd sydd angen rheolaeth fanwl gywir, felroboteg, awyrofod, ac offer meddygolMewn roboteg, fe'i defnyddir mewn gweithredyddion cymalau i sicrhau symudiadau llyfn a gafael cywir.
Mewn gimbalau drôn, mae servoau manwl gywir yn helpu i sefydlogi camerâu, gan arwain at ddelweddau clir. Ar ben hynny, mae llenni awtomatig a chamerâu diogelwch mewn cartrefi clyfar yn dibynnu ar gywirdeb servo ar gyfer gweithrediad llyfn.
Yn y senarios hyn, mae cywirdeb yn uniongyrchol gysylltiedig â diogelwch ac effeithlonrwydd y system. Er enghraifft,Mewn robotiaid meddygol, gall hyd yn oed gwallau bach arwain at fethiant llawfeddygol, felly mae'n hanfodol dewis servos manwl gywir a dibynadwyedd uchel.Gall deall y cymwysiadau hyn eich helpu i gynllunio'ch prosiectau'n well a dewis mathau priodol o servo i wella perfformiad cyffredinol.
Amser postio: Tach-08-2025